
ใช้ทำอะไร
สร้างลำดับการหยิบ-วางอัตโนมัติ: Approach Pick → Pick/Grip → Retract → Approach Place → Release → Retract พร้อมรูปแบบวางเป็นแถว คอลัมน์ และชั้น
อยู่ที่ไหน
Motion › Motion Wizard › Pick/Place Wizard
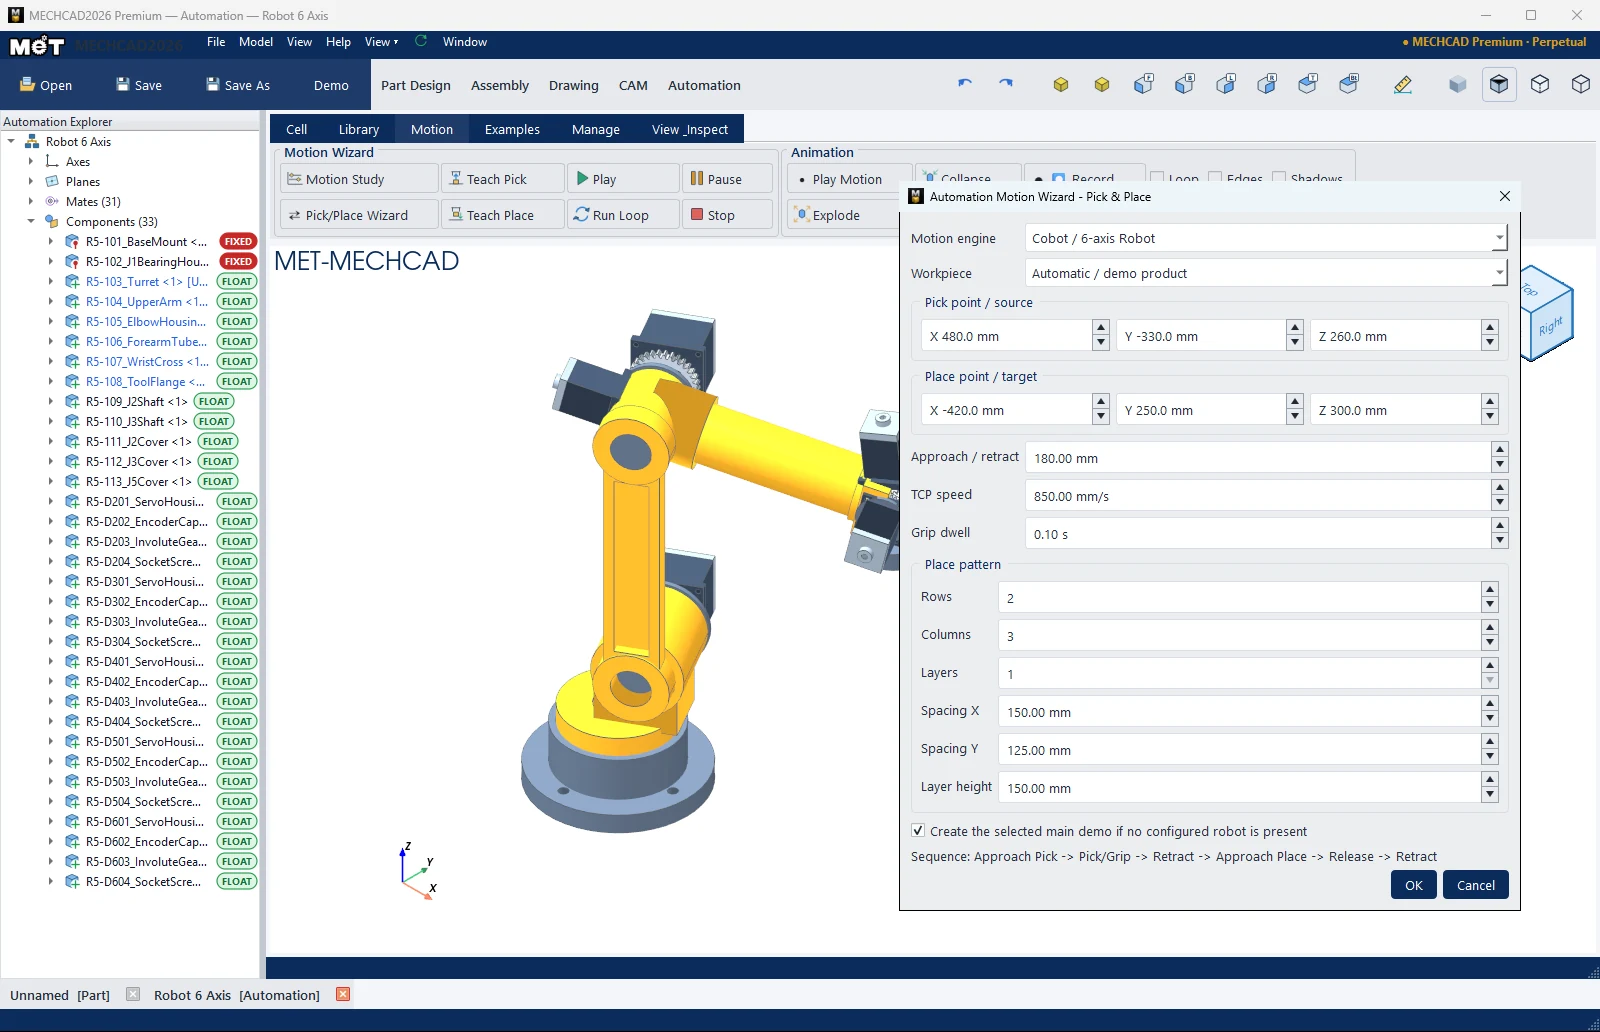
| ตัวเลือก | ความหมาย |
|---|---|
| Motion engine | Cobot / 6-axis Robot หรือ Delta Robot |
| Workpiece | Automatic / demo product หรือชิ้นงานในเซลล์ |
| Pick point / source (X, Y, Z) | จุดหยิบ (mm) |
| Place point / target (X, Y, Z) | จุดวาง (mm) |
| Approach / retract | ระยะเข้า-ถอย (mm) |
| TCP speed | ความเร็วปลายมือ (mm/s) |
| Grip dwell | เวลาหยุดจับ (s) |
| Place pattern: Rows, Columns, Layers, Spacing X, Spacing Y, Layer height | รูปแบบการวาง |
| Create the selected main demo if no configured robot is present | สร้างหุ่นยนต์ตัวอย่างถ้ายังไม่มีในเซลล์ |
ขั้นตอน
- กด Pick/Place Wizard
- เลือก Motion engine และ Workpiece
- ใส่จุดหยิบ/วาง (หรือใช้ Teach Pick / Teach Place ก่อน)
- ตั้งรูปแบบการวาง แล้วกด OK
- กด Play หรือ Run Loop
หมายเหตุ: สำหรับ Delta Robot ถ้าจุดอยู่นอกระยะเอื้อมจะเห็นคำเตือน Motion Wizard - Reachability
หมายเหตุ: คำสั่งนี้อยู่ใน MECHCAD Expert และ Premium บน Standard จะเห็นข้อความแนะนำให้อัปเกรดที่แถบสถานะ ดู Edition ของ MECHCAD